KI
Physical AI im Fokus: Austausch zur Eröffnung des KI-Labs in Freiberg
Content
Table
Authors
Leonard Kilthau
Data & AI Expert
Ein Bauteil greifen, einen Gegenstand passend ablegen oder sich durch eine wechselnde Umgebung bewegen: Was Menschen intuitiv gelingt, stellt Maschinen vor anspruchsvolle Aufgaben. Sie müssen ihre Umgebung erfassen, eine geeignete Handlung auswählen und diese präzise ausführen. Physical AI verbindet dafür künstliche Intelligenz mit Robotik und den Bedingungen der physischen Welt.
Wie lassen sich solche Systeme entwickeln, wo können sie Unternehmen unterstützen und welchen Beitrag kann die Forschung leisten? Diese Fragen boten einen passenden Ausgangspunkt für den Austausch bei der Eröffnung des KI-Labs der Fakultät für Wirtschaftswissenschaften an der TU Bergakademie Freiberg am 15. September 2026. CarByte war vor Ort und brachte ein gemeinsam mit HUCON technology entwickeltes Robotikprojekt als anschauliches Beispiel mit.
Physical AI gehört derzeit zu den Themen, die in Forschung und Industrie gleichermaßen an Bedeutung gewinnen. Fortschritte bei KI-Modellen, Robotik und Simulationsumgebungen eröffnen neue Möglichkeiten, Aufgaben nicht nur digital zu analysieren, sondern auch in der physischen Welt auszuführen. Gleichzeitig wächst das Interesse von Unternehmen, die praktischen Einsatzmöglichkeiten und den konkreten Nutzen solcher Technologien zu bewerten.
Physical AI: Wie KI-Systeme in der physischen Welt handeln
Physical AI beschreibt KI-Systeme, die Informationen über ihre Umgebung verarbeiten und daraus Handlungen in der physischen Welt ableiten. Sensoren erfassen die physische Umgebung und liefern die Grundlage. liefern die Grundlage. Ein Robotersystem muss daraus beispielsweise erkennen, wie ein Gegenstand liegt und welche Bewegung zum Greifen geeignet ist. Nach der Bewegung entstehen neue Sensordaten, anhand derer das System seine nächsten Schritte bestimmen kann.
Die physische Umgebung bringt besondere Anforderungen mit. Objekte können verrutschen, teilweise verdeckt sein oder sich in Form und Material unterscheiden. Eine Handlung muss deshalb zu der tatsächlich wahrgenommenen Situation passen. Auch die Mechanik des Roboters und der Kontakt mit Gegenständen beeinflussen das Ergebnis.
Physical AI ist außerdem nicht an humanoide Roboter gebunden. Ebenso kommen Roboterarme, mobile Systeme oder Kombinationen daraus infrage. Welche Bauform sinnvoll ist, hängt von der endgültigen Aufgabe, der Arbeitsumgebung und den Anforderungen des Prozesses ab.
Imitationslernen: Fähigkeiten durch Vormachen vermitteln
Eine Methode zur Entwicklung solcher Fähigkeiten ist das Imitationslernen. Menschen führen eine Aufgabe vor, beispielsweise indem sie einen Roboter fernsteuern. Dabei werden Wahrnehmungen und ausgeführte Bewegungen aufgezeichnet. Ein Modell lernt aus diesen Beispielen, welche Handlung zu einer beobachteten Situation passt.
Nach dem Training berechnet das Modell anhand neuer Eingaben die passenden Aktionen. Diese Anwendung eines trainierten Modells wird als Inferenz bezeichnet. Der Ansatz kann helfen, praktische Fähigkeiten aus Demonstrationen zu vermitteln. Wie gut das gelernte Verhalten auf neue Situationen übertragbar ist, hängt unter anderem davon ab, welche Objekte und Umgebungsbedingungen in den Trainingsdaten vorkommen.
Simulation ergänzt die Entwicklung: In einer virtuellen Umgebung lassen sich Abläufe untersuchen und Bedingungen kontrolliert verändern. Der Schritt zur realen Hardware erfordert jedoch eigene Prüfungen, denn Kamerabilder, Reibung und mechanisches Verhalten können von der Simulation abweichen.
KI-Lab Freiberg: Austausch zwischen Forschung und Industrie
Die Eröffnung in Freiberg bot Raum, die technischen und betrieblichen Perspektiven zusammenzubringen. Am Nachmittag konnten die Gäste Anwendungen kennenlernen und mit den Beteiligten ins Gespräch kommen. Praktische Vorführungen halfen dabei, gemeinsame Grundlagen zu schaffen - sie machen Methoden sichtbar und erleichtern es, ihre Voraussetzungen und Grenzen zu diskutieren.
Mit dem neuen KI-Lab schafft die TU Bergakademie Freiberg einen weiteren Ort für den Austausch zwischen Wissenschaft und Praxis. Solche Initiativen tragen dazu bei, aktuelle Entwicklungen in den Bereichen Künstliche Intelligenz, Automatisierung und Robotik frühzeitig mit den Anforderungen der Industrie zu verknüpfen.
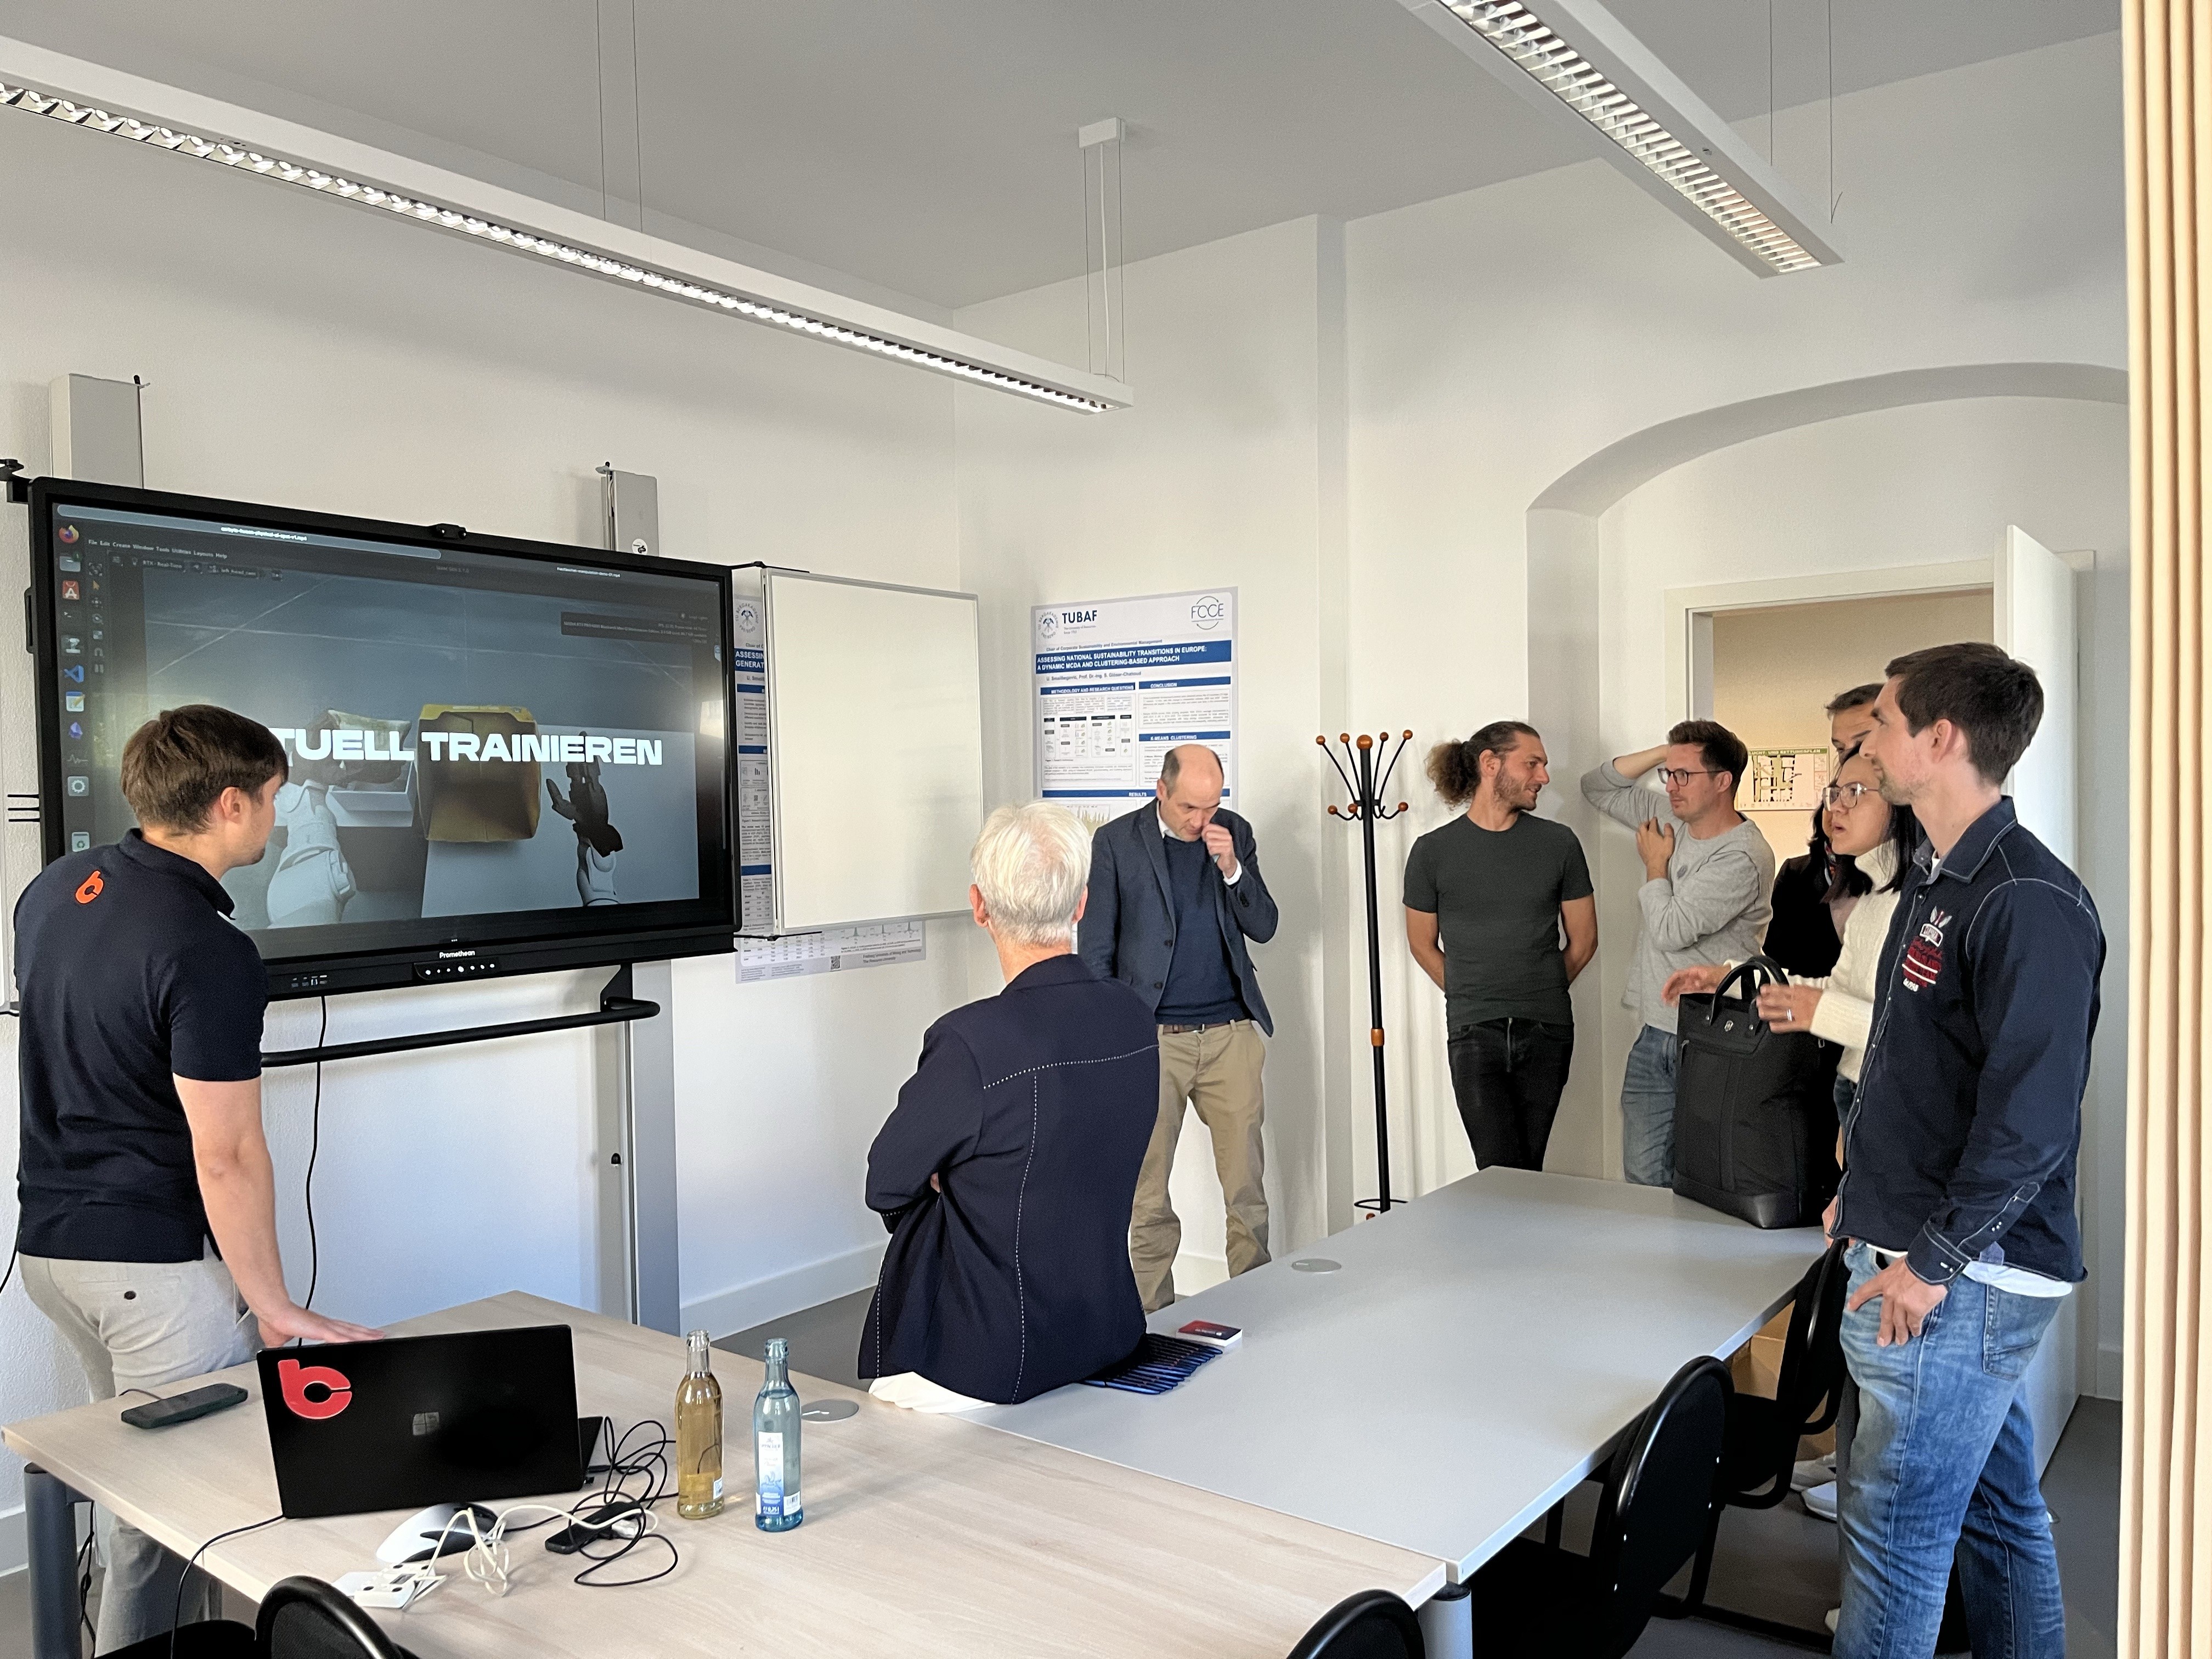
Eine Robotikvorführung macht Physical AI und Imitationslernen im KI-Lab anschaulich.
CarByte zeigte dazu ein Projektvideo und einen erfolgreichen simulierten Packdurchlauf aus dem Maultaschenpackprojekt. Das gemeinsam mit HUCON technology über den gesamten Projektverlauf entwickelte Beispiel veranschaulichte, wie ein Robotermodell eine Handhabungsaufgabe aus Demonstrationen erlernen kann.
Der weiterführende Austausch reicht über ein einzelnes Praxisbeispiel hinaus. Forschung kann Methoden systematisch vergleichen und ihre Übertragbarkeit untersuchen. Unternehmen bringen konkrete Prozesse, wirtschaftliche Ziele und Erfahrungen aus dem Alltag ein. Gemeinsam lassen sich relevante Aufgaben und Bewertungskriterien präziser formulieren.
Gerade die wirtschaftswissenschaftliche Perspektive ergänzt technische Fragen um den Nutzen einer Anwendung und die Voraussetzungen ihrer Einführung. Welche Veränderungen entstehen im Arbeitsablauf? Welche Kompetenzen werden benötigt? Und wie lässt sich der Aufwand gegenüber dem erwarteten Nutzen einordnen? Ein KI-Lab kann den Rahmen bieten, diese Fragen frühzeitig gemeinsam zu bearbeiten.
Physical AI in der Praxis: Gemeinsam von der Idee zur Anwendung
Für CarByte gehören Technologieverständnis, praktische Erprobung und der Dialog mit Forschungspartnern zusammen. Physical AI und Imitationslernen eröffnen Möglichkeiten, die sich an konkreten Aufgaben prüfen lassen. Die Zusammenarbeit mit HUCON technology begleitet unser Robotikprojekt dabei über den gesamten Entwicklungsprozess.
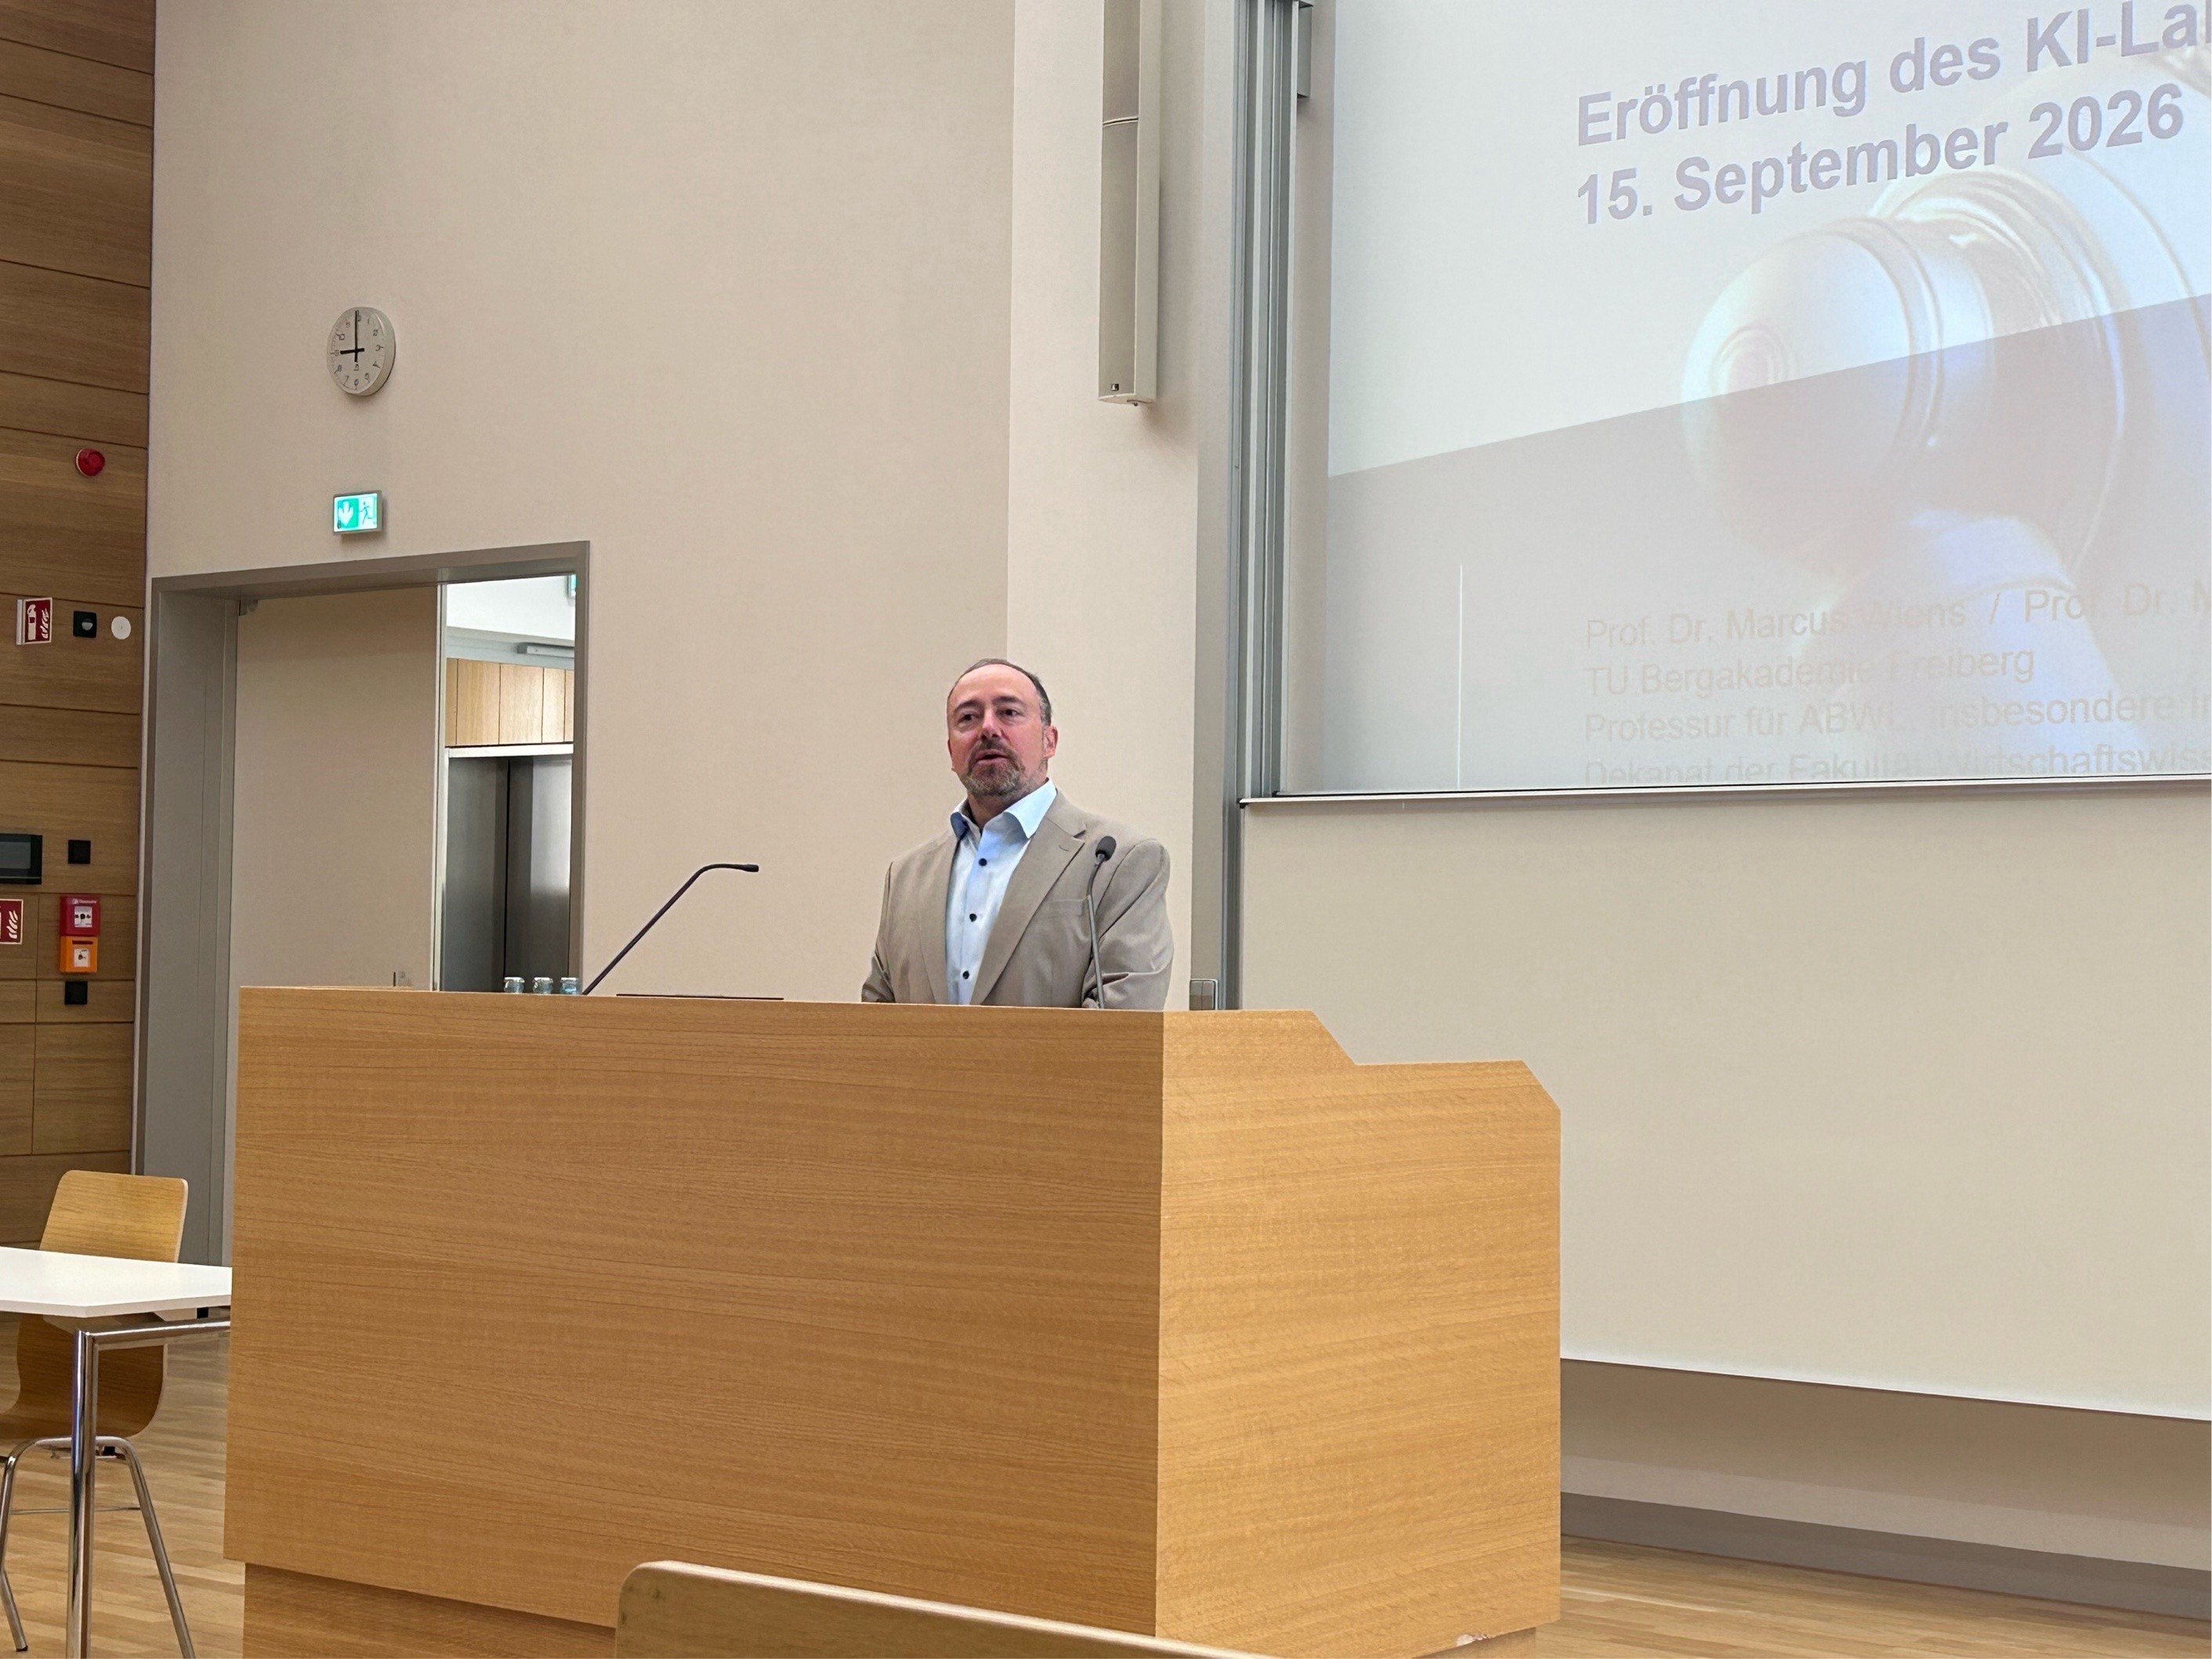
Wir bedanken uns bei der TU Bergakademie Freiberg für die Einladung und den offenen Austausch. Begegnungen wie diese helfen, neue Methoden einzuordnen, praktische Fragen früh einzubringen und gemeinsam fundierte nächste Schritte zu entwickeln.
Takeaways
Physical AI verbindet Wahrnehmung und Handlung in der physischen Welt. Imitationslernen ermöglicht Robotersystemen, Fähigkeiten aus menschlichen Demonstrationen zu erlernen.
Simulation unterstützt die Entwicklung und Erprobung gelernter Fähigkeiten. Die Übertragung auf reale Hardware erfordert zusätzliche Prüfungen.
KI-Labs bringen Forschung und Unternehmen zusammen. Bei der Eröffnung in Freiberg brachte CarByte ein gemeinsam mit HUCON technology entwickeltes Robotikprojekt als Praxisbeispiel ein.